鹿島(社長:桐生雅文)は、FieldAI社(CEO:Ali Agha、本社:米国カリフォルニア州)が開発したフィジカルAIによる自律制御技術を用いた完全自律移動ロボット(以下、本ロボット)を、建設現場へ本格導入しました。本ロボットは、同技術を実装した自律化ユニットを汎用ロボットに搭載したものです。自律化ユニットは、カメラ、LiDAR※1、エッジAI※2デバイスで構成され、既存の汎用ロボットに人の「眼」と「脳」に相当する機能を付与します。本ロボットが、巡回・撮影・計測などの施工管理における定型業務の一部を代替することで、技術者が高度な技術的判断や安全管理により注力できる環境を実現します。
当社は、フィジカルAIへの注目が高まる以前の2023年からFieldAI社と協働し、実現場での運用を通じて技術改良を重ねてきました。これまでに、複数種類の汎用ロボットを用いて、さまざまな用途や現場で、通算2,000回を超える自律巡回を実施しています。限定された条件下での実証実験にとどまらず、日々状況が変化する実現場で継続的に運用していることが本取組みの最大の特長です。本ロボットの本格導入に向け、2025年に両社の協力体制の強化を目的とした契約を締結し、約1年間で国内10か所以上の建設現場に展開するとともに、現在も新たな現場への導入や用途の拡大を進めています。
鹿島は今後、これらの現場で蓄積した知見を活用し、フィジカルAIロボットが定型業務を支援する、新たな施工管理のあり方を追求してまいります。
※1 レーザー光を照射してその反射光から距離や形状を計測する技術
※2 クラウドではなくデバイス側でAIがデータ処理や判断を行う技術
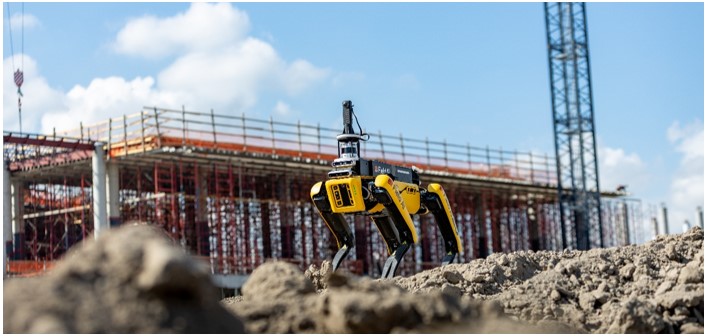
完全自律移動ロボット
開発・導入の背景
当社は、建設業における担い手不足への対応や働き方改革の実現に向け、さまざまな技術開発を進めています。現場の施工管理業務は、巡回・撮影・計測による作業手順や進捗の確認といった定型業務から、安全・品質・工程管理に必要な技術的判断まで多岐にわたります。そのため、技術者の負担軽減を図りながら、安全性の確保と生産性の向上を両立することが求められています。
一方、建設現場は現地一品生産であり、作業環境が現場ごとに大きく異なるほか、工事の進捗に伴って建造物の形状や資機材の配置も日々変化します。
そこで当社は、FieldAI社との協働により、変化する現場環境に自律的に適応し、技術者の代わりに一部の業務を遂行する完全自律移動ロボットを活用した、新たな現場管理手法の導入を進めています。
本ロボットの概要
本ロボットはカメラ、LiDAR、エッジAIデバイスで構成される自律化ユニットを汎用ロボットに搭載し、人の「眼」と「脳」に相当する機能を付与することで、現場内で人の介在を必要としない完全自律移動を実現します。「眼」にあたるカメラやLiDARで取得した周辺環境の映像と点群データを、「脳」にあたるエッジAIデバイスが瞬時に処理し、安全に移動できる方向をリアルタイムに判断します。これにより、GNSS※3を利用できない屋内や地下空間、外部通信が困難な環境においても、自律的な探索・巡回が可能です。
この「脳」にあたるのが、FieldAI社のコア技術であるフィジカルAIモデル「FFM」(Field Foundation ModelsTM)です。データ学習に、物理法則に基づく推論と不確実性の評価を組み合わせることで、事前に学習していない状況や日々変化する環境にも対応し、安全に動作を継続できます。特定の現場に合わせてシステムを作り込む従来のロボット制御技術とは異なり、多様なロボットや作業に適用できる汎用の「脳」として機能します。
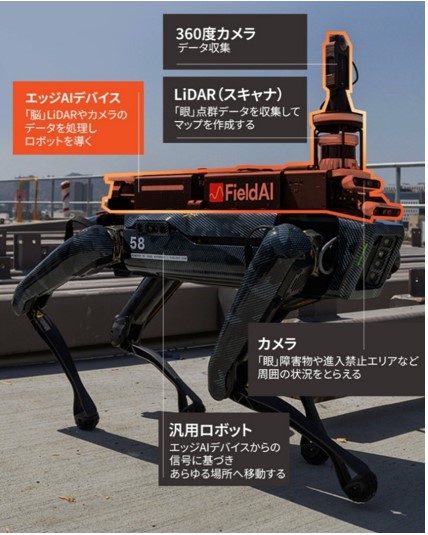
自律化ユニットを搭載した完全自律移動ロボット
本ロボットは初回起動時に、未知のエリアを自律的に探索し、三次元のエリアマップを生成します。それ以降は、障害物を回避して自律巡回するとともに、現場の変化に応じてマップを更新しながら自動で写真撮影や点群計測を行います。作業完了後は充電ステーションに戻り、収集したデータをアップロードします。データは自動的に整理・統合され、いつでもWeb上で閲覧・利用できます。また、タブレット端末やPCから任意の場所を指定すると、本ロボットが自律的に移動し、現地の映像をリアルタイムで確認できます。
※3 人工衛星を使用して地上の現在位置を計測するシステム
本ロボットの活用事例
自律制御技術を用いた本ロボットは、さまざまな作業に対応できる汎用性を有しており、現在、複数の用途で活用しています。
■自律巡回警備としての活用
現場の休工日や深夜・早朝など時間帯を問わず、本ロボットが自律的に現場を巡回することで、警備業務を補完します。異常を検知した際は、高輝度LEDの点滅や音声により周囲に警告するとともに、担当者は撮影映像をリアルタイムで確認できます。これにより、異常の早期把握と迅速な初動対応を支援します。
■現場全体のデジタル化への活用
ロボットが現場全体を自律的に巡回しながら、写真撮影や点群計測を行います。これらのデータから施工状況や寸法などを把握できるため、施工の進捗管理を効率化します。
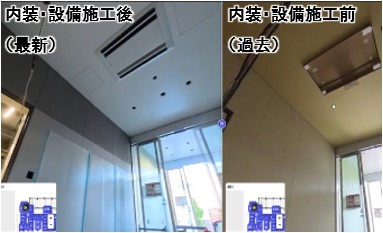
自動撮影した360度写真による施工進捗確認
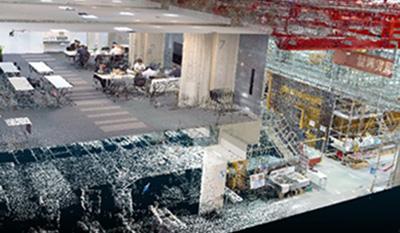
取得した高精細カラー点群データ
■災害復旧等の現場での活用
地震・豪雨など災害復旧等の現場においては、安全が確認されていない状況下で迅速な初動対応が求められます。人に代わって本ロボットを投入し、現場内の写真や点群データ、リアルタイム映像を安全に取得することで、初動対応の迅速化を図ります。
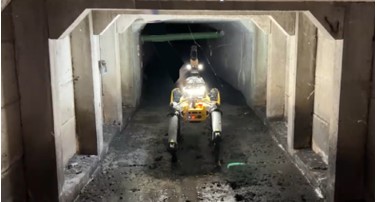
点検が困難な函渠での巡回・点群計測の様子
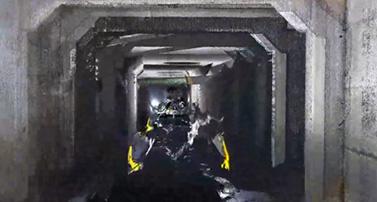
取得した高精細カラー点群データ
今後の展開
鹿島は引き続き、本ロボットを現場に順次導入し、巡回・撮影・計測などの定型業務の一部をロボットが担うことで、技術者が高度な技術的判断や安全管理により注力できる環境づくりを進めます。さらに、本自律制御技術を他の当社開発技術にも応用し、機械の更なる自律化を進めるとともに、本ロボットの適用範囲を順次拡大していくことで、人と機械が協働する、安全で生産性の高い建設現場の実現を目指してまいります。
(参考)
FieldAI社について
FieldAI社は、ロボットや車両などの移動体の自律制御技術を開発する米国企業です。CEOのAli Agha氏をはじめ、NASA/JPL、DeepMind, Tesla, NVIDIA, Amazonなどで経験を積んだ技術者・研究者により2023年に設立されました。同社の前身となるチームは、DARPA(軍用技術の開発・研究を行うアメリカ国防総省の特別機関)が主催する自律移動技術に関する競技会で優勝するなどの実績を有しています。